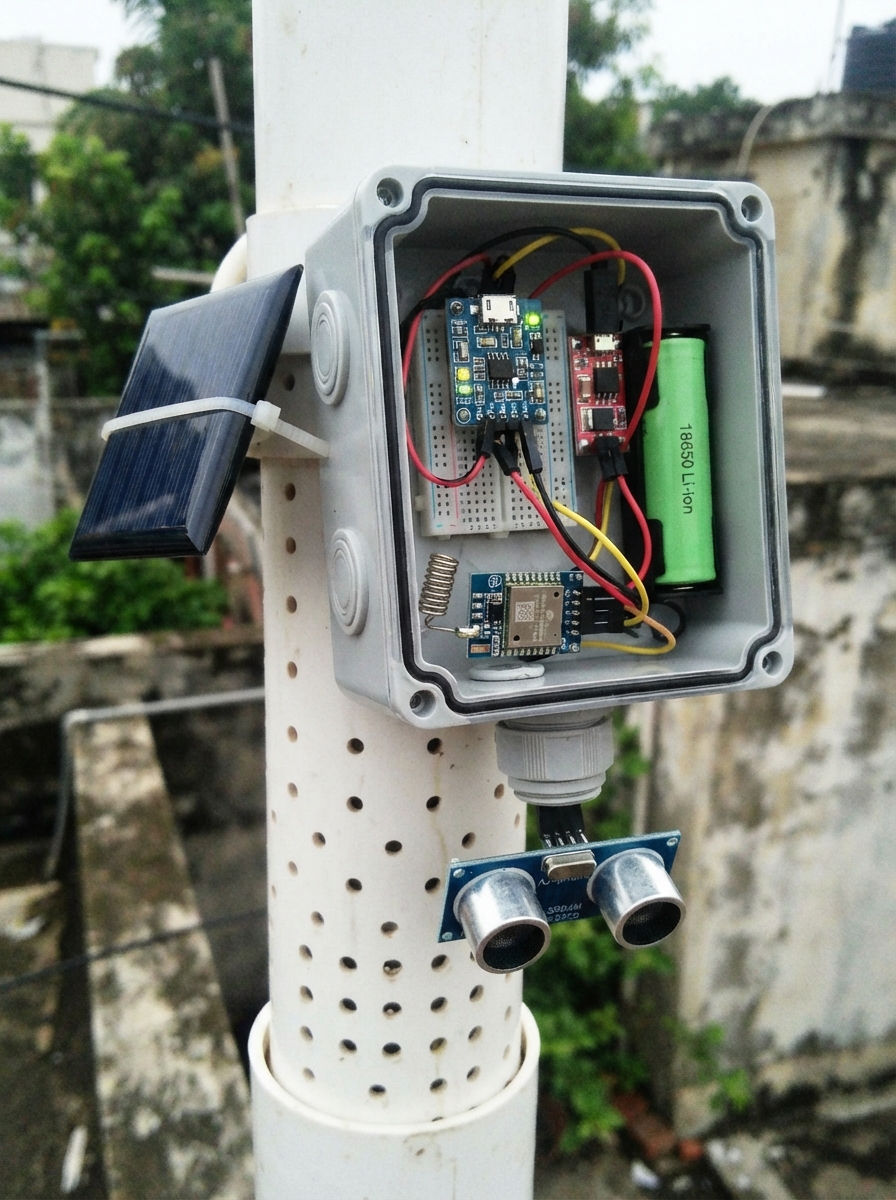
The AWD Water Level Monitor is a solar-powered remote sensing station built around an ESP32 that tracks water depth, soil moisture, and temperature using LoRa wireless transmission. The system combines an AJ-SR04M waterproof ultrasonic sensor for distance measurement, a capacitive soil moisture sensor, and a DS18B20 temperature probe to gather environmental data from hard-to-reach locations.
This guide provides a complete parts list, wiring diagram, and step-by-step assembly instructions for building a weatherproof monitoring node. The included firmware handles sensor reading, battery voltage monitoring, LoRa transmission, and deep sleep cycles to maximize battery life. Builders will learn how to integrate solar charging, configure the LoRa module for 868 MHz operation, and deploy a low-power IoT sensor network.
Wiring diagram
Gather all the parts
Assemble it in 7 steps
1. Lắp phần đo mực nước
Gắn đầu dò tròn của water_level_sensor ở miệng trên của pvc_awdtube, hướng thẳng xuống. Nối VCC → 3V3 (nguồn), GND → GND (mass), TRIG → GPIO27 (ra lệnh đo), ECHO → GPIO32 (nhận tín hiệu đo).
- Không cấp 5 V cho cảm biến trong thiết kế này; mọi tín hiệu của ESP32 chỉ chịu được mức 3,3 V.
2. Lắp cảm biến đất và nhiệt độ
Cắm đầu dò soil_moisture_sensor vào đất. Nối VCC → 3V3 (nguồn), GND → GND (mass), AOUT → GPIO34 (tín hiệu). Nối DS18B20: VCC → 3V3 (nguồn), GND → GND (mass), DATA → GPIO13 (tín hiệu). Đặt temperature_pullup 4,7 kΩ giữa DATA của DS18B20 và 3V3 để đường tín hiệu luôn có mức đúng.
- Dây vàng của cảm biến độ ẩm là AOUT; dây đỏ là VCC; dây đen là GND.
3. Lắp mạch đo điện áp pin
Nối cực +V của battery_18650 → một đầu của battery_divider_upper 100 kΩ (hạ điện áp). Nối đầu còn lại của battery_divider_upper → GPIO35 (điểm đo). Tại đúng điểm GPIO35 này, nối một đầu của battery_divider_lower 100 kΩ → đầu còn lại xuống GND (tạo cầu chia áp), và nối một đầu của battery_adc_filter 100 nF → đầu còn lại xuống GND (làm số đo ổn định).
- Đặt tụ 100 nF sát chân GPIO35 và dây GND nhất có thể; tụ này giúp số đo bớt dao động.
- Hai điện trở phải đều là 100 kΩ sai số 1% để điện áp tại GPIO35 bằng một nửa điện áp pin.
- Chỉ nối điểm giữa hai điện trở vào GPIO35; không bao giờ nối trực tiếp cực dương 18650 vào GPIO35 vì có thể làm hỏng chân ESP32.
4. Nối mô-đun LoRa
Nối lora_radio: 3.3V → 3V3 (nguồn), GND → GND (mass), MOSI → GPIO23 (dữ liệu gửi), MISO → GPIO19 (dữ liệu nhận), SCK → GPIO18 (nhịp dữ liệu), NSS → GPIO4 (chọn radio), RESET → GPIO25 (khởi động lại radio), DIO0 → GPIO26 (báo gửi xong). Gắn ăng-ten 868 MHz vào chân ANT trước khi cấp điện.
- Không cấp nguồn hoặc phát LoRa khi chưa gắn ăng-ten, vì có thể làm hỏng mạch phát.
5. Lắp đường sạc năng lượng mặt trời
Nối dây dương PV+ của solar_panel → VIN của solar_charger (đầu vào từ tấm pin), và dây âm PV− → VSS (dây về). Nối VBAT của solar_charger → cực +V của battery_18650 (sạc pin), và GND của solar_charger → cực GND của battery_18650 (dây về).
- Không đảo cực pin 18650; đảo cực có thể làm nóng pin, hỏng bộ sạc hoặc gây cháy.
6. Tạo nguồn 3,3 V cho board
Nối VIN của buck_boost_3v3 → cực +V của battery_18650 (nguồn pin), GND → cực GND của battery_18650 (dây về), và VOUT → chân 3V3 của ESP32 DevKit (nguồn 3,3 V ổn định). Nối chung tất cả các dây GND của cảm biến, LoRa và ESP32.
- Chỉnh và đo đầu ra của bộ buck-boost đúng 3,3 V trước khi nối vào ESP32; điện áp cao hơn có thể làm hỏng board và radio.
7. Đặt mạch vào hộp kín nước
Đặt ESP32, solar_charger và buck_boost_3v3 trong abs_enclosure. Luồn từng dây qua đầu siết cáp, siết chặt gioăng, nhưng để ăng-ten LoRa ở ngoài hộp hoặc dùng đầu nối ăng-ten kín nước.
- Hộp kín nước bảo vệ bo mạch, nhưng đầu dò siêu âm và đầu dò đất phải nằm ngoài để đo được môi trường.
Review all connections
1. Connections between "solar_panel" and "ESP32"
2. Connections between "solar_charger" and "ESP32"
3. Connections between "buck_boost_3v3" and "ESP32"
4. Connections between "water_level_sensor" and "ESP32"
5. Connections between "lora_radio" and "ESP32"
6. Connections between "temperature_sensor" and "ESP32"
7. Connections between "temperature_pullup" and "ESP32"
8. Connections between "soil_moisture_sensor" and "ESP32"
9. Connections between "battery_divider_upper" and "ESP32"
10. Connections between "battery_divider_lower" and "ESP32"
11. Connections between "battery_adc_filter" and "ESP32"
Deploy the firmware
#include <Arduino.h>
#include <SPI.h>
#include <LoRa.h>
#include <OneWire.h>
#include <DallasTemperature.h>
#include <esp_sleep.h>

// Forward declarations
float readDistanceCm();
int readSoilRaw();
int soilPercentFromRaw(int raw);
float readTemperatureC();
float readBatteryVoltage();
bool sendMeasurement(float waterDepthCm, float distanceCm, float temperatureC,
                     int soilRaw, int soilPercent, float batteryVoltage);

constexpr int TRIG_PIN = 27;
constexpr int ECHO_PIN = 32;
constexpr int LORA_SCK_PIN = 18;
constexpr int LORA_MISO_PIN = 19;
constexpr int LORA_MOSI_PIN = 23;
constexpr int LORA_NSS_PIN = 4;
constexpr int LORA_RESET_PIN = 25;
constexpr int LORA_DIO0_PIN = 26;
constexpr int DS18B20_PIN = 13;
constexpr int SOIL_MOISTURE_PIN = 34;
constexpr int BATTERY_ADC_PIN = 35;

constexpr long LORA_FREQUENCY_HZ = 868000000L;
constexpr float SENSOR_TO_SOIL_CM = 30.0f;
constexpr uint64_t SLEEP_MINUTES = 15;
constexpr uint8_t SENSOR_SAMPLES = 5;
constexpr uint8_t SOIL_SAMPLES = 10;
// Calibrate these values with one installed sensor in dry and saturated soil.
constexpr int SOIL_DRY_RAW = 3000;
constexpr int SOIL_WET_RAW = 1400;

OneWire oneWire(DS18B20_PIN);
DallasTemperature ds18b20(&oneWire);

float readDistanceCm() {
  float total = 0.0f;
  uint8_t validSamples = 0;

  for (uint8_t i = 0; i < SENSOR_SAMPLES; ++i) {
    digitalWrite(TRIG_PIN, LOW);
    delayMicroseconds(3);
    digitalWrite(TRIG_PIN, HIGH);
    delayMicroseconds(10);
    digitalWrite(TRIG_PIN, LOW);

    const unsigned long duration = pulseIn(ECHO_PIN, HIGH, 30000);
    if (duration > 0) {
      const float distanceCm = duration * 0.0343f / 2.0f;
      if (distanceCm >= 2.0f && distanceCm <= 400.0f) {
        total += distanceCm;
        ++validSamples;
      }
    }
    delay(60);
  }

  return validSamples ? total / validSamples : -1.0f;
}

int readSoilRaw() {
  uint32_t total = 0;
  for (uint8_t i = 0; i < SOIL_SAMPLES; ++i) {
    total += analogRead(SOIL_MOISTURE_PIN);
    delay(10);
  }
  return total / SOIL_SAMPLES;
}

int soilPercentFromRaw(int raw) {
  return constrain(map(raw, SOIL_DRY_RAW, SOIL_WET_RAW, 0, 100), 0, 100);
}

float readBatteryVoltage() {
  constexpr uint8_t BATTERY_SAMPLES = 16;
  uint32_t totalMillivolts = 0;

  for (uint8_t i = 0; i < BATTERY_SAMPLES; ++i) {
    totalMillivolts += analogReadMilliVolts(BATTERY_ADC_PIN);
    delay(5);
  }

  // Two equal 100 kΩ resistors halve the cell voltage at GPIO35.
  const float adcVoltage = (totalMillivolts / static_cast<float>(BATTERY_SAMPLES)) / 1000.0f;
  return adcVoltage * 2.0f;
}

float readTemperatureC() {
  ds18b20.requestTemperatures();
  const float temperatureC = ds18b20.getTempCByIndex(0);
  return temperatureC == DEVICE_DISCONNECTED_C ? -127.0f : temperatureC;
}

bool sendMeasurement(float waterDepthCm, float distanceCm, float temperatureC,
                     int soilRaw, int soilPercent, float batteryVoltage) {
  SPI.begin(LORA_SCK_PIN, LORA_MISO_PIN, LORA_MOSI_PIN, LORA_NSS_PIN);
  LoRa.setPins(LORA_NSS_PIN, LORA_RESET_PIN, LORA_DIO0_PIN);

  if (!LoRa.begin(LORA_FREQUENCY_HZ)) {
    Serial.println("LoRa radio not detected");
    return false;
  }

  LoRa.setTxPower(17);
  LoRa.beginPacket();
  LoRa.print("AWD,depth_cm=");
  LoRa.print(waterDepthCm, 1);
  LoRa.print(",distance_cm=");
  LoRa.print(distanceCm, 1);
  LoRa.print(",temp_c=");
  LoRa.print(temperatureC, 1);
  LoRa.print(",soil_raw=");
  LoRa.print(soilRaw);
  LoRa.print(",soil_pct=");
  LoRa.print(soilPercent);
  LoRa.print(",battery_v=");
  LoRa.print(batteryVoltage, 3);
  const bool sent = LoRa.endPacket() == 1;
  LoRa.sleep();
  return sent;
}

void setup() {
  Serial.begin(115200);
  pinMode(TRIG_PIN, OUTPUT);
  pinMode(ECHO_PIN, INPUT);
  pinMode(SOIL_MOISTURE_PIN, INPUT);
  pinMode(BATTERY_ADC_PIN, INPUT);
  analogSetPinAttenuation(SOIL_MOISTURE_PIN, ADC_11db);
  analogSetPinAttenuation(BATTERY_ADC_PIN, ADC_11db);
  digitalWrite(TRIG_PIN, LOW);
  delay(250);

  ds18b20.begin();
  const float distanceCm = readDistanceCm();
  float waterDepthCm = -1.0f;
  if (distanceCm >= 0.0f) {
    waterDepthCm = SENSOR_TO_SOIL_CM - distanceCm;
    if (waterDepthCm < 0.0f) waterDepthCm = 0.0f;
  }

  const float temperatureC = readTemperatureC();
  const int soilRaw = readSoilRaw();
  const int soilPercent = soilPercentFromRaw(soilRaw);
  const float batteryVoltage = readBatteryVoltage();
  const bool sent = sendMeasurement(waterDepthCm, distanceCm, temperatureC,
                                    soilRaw, soilPercent, batteryVoltage);
  Serial.printf("Depth %.1f cm, temperature %.1f C, soil raw %d, soil %d%%, battery %.3f V, sent %s\n",
                waterDepthCm, temperatureC, soilRaw, soilPercent, batteryVoltage,
                sent ? "yes" : "no");

  esp_sleep_enable_timer_wakeup(SLEEP_MINUTES * 60ULL * 1000000ULL);
  delay(100);
  esp_deep_sleep_start();
}

void loop() {
  // The ESP32 restarts from setup() after each timed deep-sleep wake-up.
}
Remix this project
Make it yours in one click
Open a full copy of this project in your own Schematik workspace, diagram, code, parts, and assembly steps included. Swap the sensor, add features, or redesign the whole thing with AI. The author's original stays untouched.