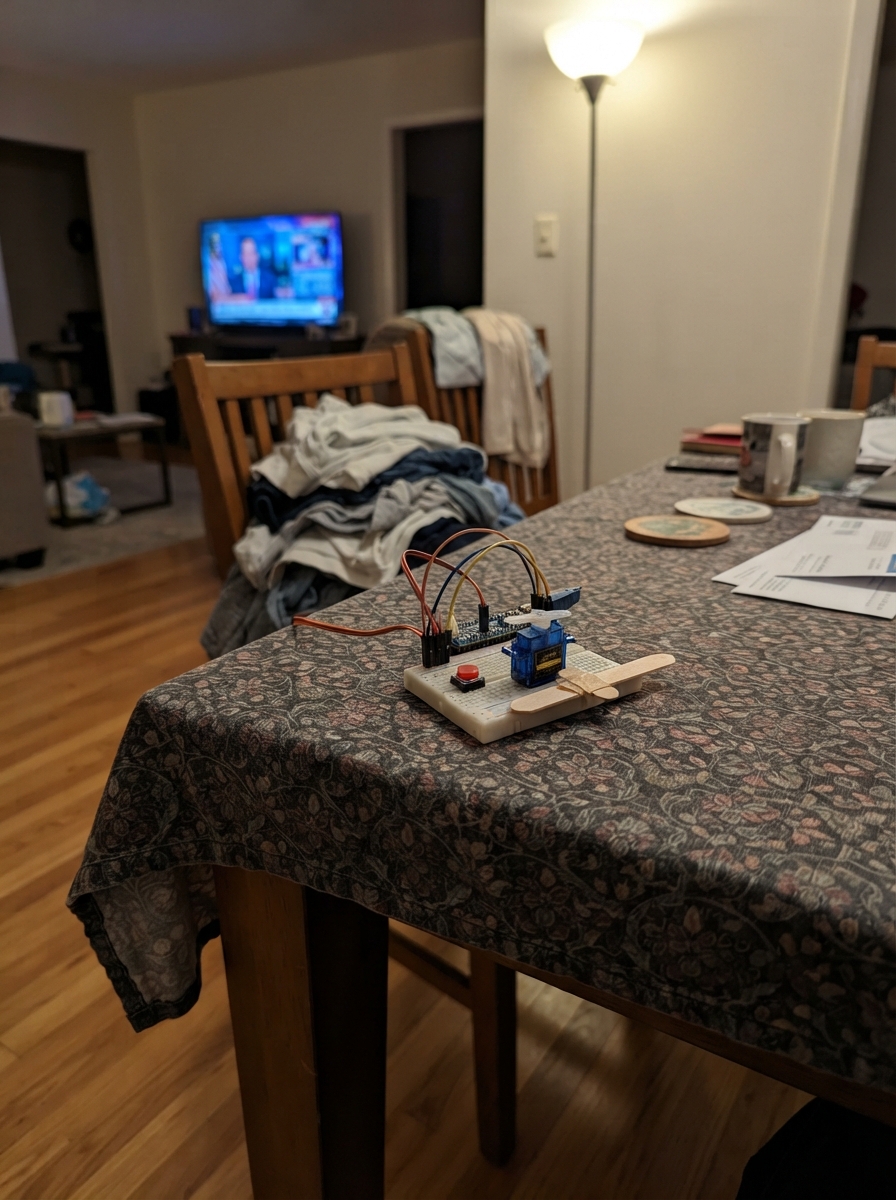
This project builds a simple electromechanical lock controlled by two push buttons. An Arduino Uno drives an SG90 servo motor that rotates between two positions (0° and 90°) to lock and unlock a mechanism, with debouncing logic to ensure reliable button presses.
The guide includes a complete wiring diagram showing how to connect the servo and buttons to the Arduino, a full parts list, the Arduino sketch with debounce handling, and step-by-step assembly instructions. Builders will have everything needed to create a functional button-controlled lock suitable for boxes, cabinets, or other applications requiring simple two-position locking.
Wiring diagram
Gather all the parts
Assemble it in 4 steps
1. Odłącz Arduino podczas składania
Odłącz Arduino Uno od przewodu USB. Połóż Arduino, serwo i dwa przyciski tak, aby ich metalowe nóżki nie stykały się przypadkiem.
- Przycisk ma dwie nóżki po każdej stronie, które są już ze sobą połączone; umieść go w poprzek środkowej szczeliny płytki stykowej.
- Nie wkładaj ani nie wyjmuj przewodów serwa przy podłączonym USB — przypadkowe zwarcie może uszkodzić płytkę.
2. Podłącz serwo
Podłącz przewody serwa: czerwony VCC → 5V (zasilanie), brązowy albo czarny GND → GND (masa), pomarańczowy albo żółty SIGNAL → D9 (sygnał sterujący).
- Po włączeniu serwo ustawi się na pozycję otwartą, czyli 0°.
- Wszystkie części muszą mieć wspólny przewód GND — bez niego serwo nie będzie reagowało poprawnie. Jeżeli serwo szarpie albo Arduino resetuje się pod obciążeniem, zasil serwo z osobnego stabilnego źródła 5 V i połącz jego GND z GND Arduino.
3. Podłącz przycisk zamykania
Podłącz jedną nóżkę pierwszego przycisku do D2 (sygnał), a nóżkę po przeciwnej stronie przycisku do GND (masa). Ten przycisk obraca serwo do 90°.
- Nie dodawaj rezystora: program używa wbudowanego zabezpieczenia wejścia Arduino.
- Podłącz nóżki po przeciwnych stronach przycisku; dwie nóżki po tej samej stronie są już połączone wewnątrz.
4. Podłącz przycisk otwierania
Podłącz jedną nóżkę drugiego przycisku do D3 (sygnał), a nóżkę po przeciwnej stronie przycisku do GND (masa). Ten przycisk przywraca serwo do 0°.
- Nie łącz D2 ani D3 bezpośrednio z 5V — w tym układzie przyciski mają łączyć piny wyłącznie z GND.
Review all connections
1. Connections between "servo_1" and "Arduino"
2. Connections between "close_button" and "Arduino"
3. Connections between "open_button" and "Arduino"
Deploy the firmware
#include <Arduino.h>
#include <Servo.h>

const byte CLOSE_BUTTON_PIN = 2;
const byte OPEN_BUTTON_PIN = 3;
const byte SERVO_PIN = 9;

const byte STEP_ANGLE = 90;
const byte MIN_ANGLE = 0;
const byte MAX_ANGLE = 180;
const unsigned long DEBOUNCE_MS = 40;

Servo doorServo;
byte servoAngle = MIN_ANGLE;
bool lastCloseReading = HIGH;
bool lastOpenReading = HIGH;
unsigned long lastCloseChange = 0;
unsigned long lastOpenChange = 0;

void setup() {
  pinMode(CLOSE_BUTTON_PIN, INPUT_PULLUP);
  pinMode(OPEN_BUTTON_PIN, INPUT_PULLUP);
  doorServo.attach(SERVO_PIN);
  doorServo.write(servoAngle);
}

void loop() {
  bool closeReading = digitalRead(CLOSE_BUTTON_PIN);
  bool openReading = digitalRead(OPEN_BUTTON_PIN);
  unsigned long now = millis();

  if (closeReading != lastCloseReading) {
    lastCloseChange = now;
    lastCloseReading = closeReading;
  }
  if (openReading != lastOpenReading) {
    lastOpenChange = now;
    lastOpenReading = openReading;
  }

  if (closeReading == LOW && now - lastCloseChange > DEBOUNCE_MS) {
    if (servoAngle <= MAX_ANGLE - STEP_ANGLE) {
      servoAngle += STEP_ANGLE;
      doorServo.write(servoAngle);
    }
    while (digitalRead(CLOSE_BUTTON_PIN) == LOW) delay(5);
    lastCloseReading = HIGH;
    lastCloseChange = millis();
  }

  if (openReading == LOW && now - lastOpenChange > DEBOUNCE_MS) {
    if (servoAngle >= MIN_ANGLE + STEP_ANGLE) {
      servoAngle -= STEP_ANGLE;
      doorServo.write(servoAngle);
    }
    while (digitalRead(OPEN_BUTTON_PIN) == LOW) delay(5);
    lastOpenReading = HIGH;
    lastOpenChange = millis();
  }
}
Remix this project
Make it yours in one click
Open a full copy of this project in your own Schematik workspace, diagram, code, parts, and assembly steps included. Swap the sensor, add features, or redesign the whole thing with AI. The author's original stays untouched.