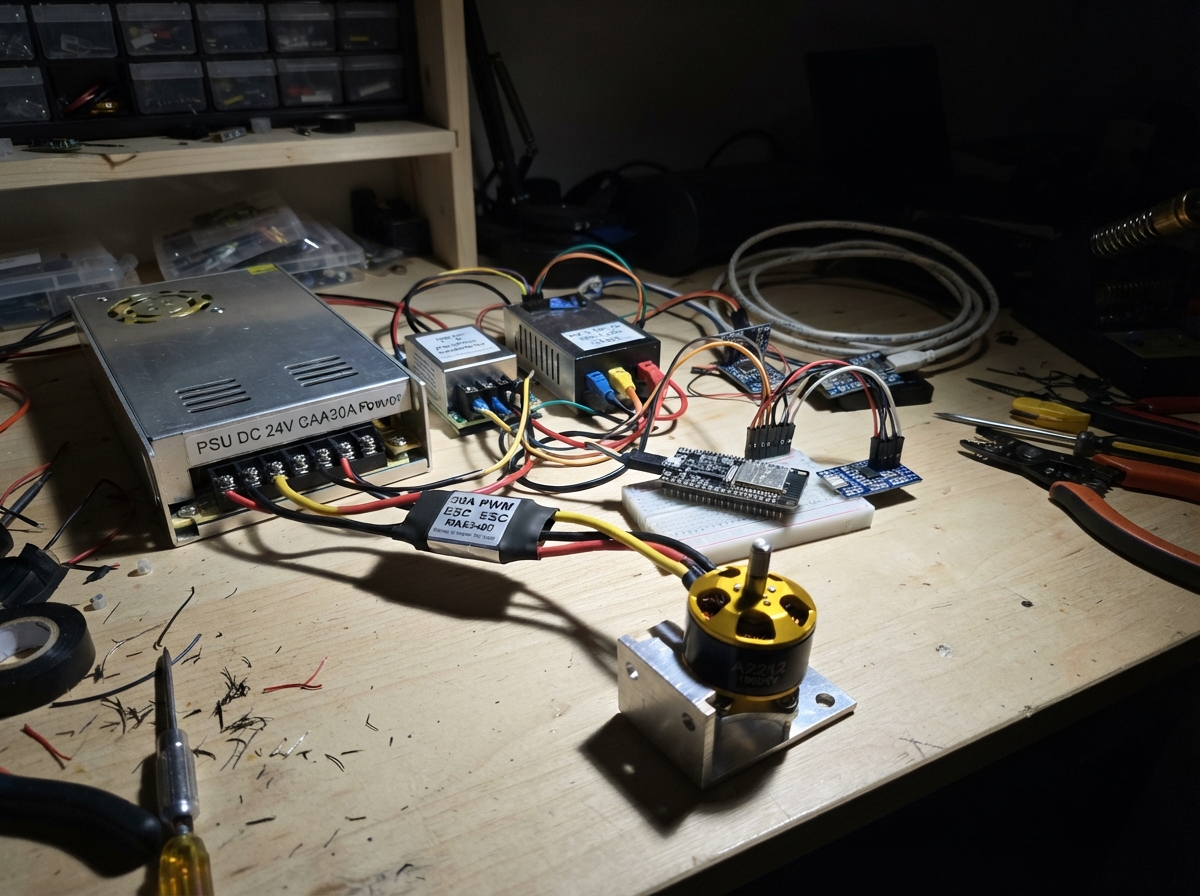
The SKEMATIK ROV is a remotely operated underwater vehicle powered by an ESP32 microcontroller and six brushless motors controlled via 30 A PWM ESCs. The system uses a 15-meter RS-485 tether to communicate between the surface controller and the submerged ROV, with dual logic level shifters managing the 3.3 V to 5 V signal conversion for reliable motor control in a waterproof enclosure.
This guide provides a complete wiring diagram, full parts list, and ready-to-flash firmware for both the ROV and surface controller. Assembly steps cover power distribution from a 24 V 30 A PSU, motor connections, tether preparation, and safe testing procedures to get your ROV operational.
Wiring diagram
Gather all the parts
Assemble it in 7 steps
1. Matikan catu daya dan siapkan rumah kedap air
Jangan sambungkan PSU dahulu. Pasang ESP32 ROV, dua modul buck 12 V, buck 5 V, enam ESC, dan modul MAX3485 ROV di dalam wadah yang tetap kering. Motor A2212 dan ESC drone biasa tidak tahan air; gunakan tabung, seal, dan jalur kabel yang benar-benar kedap sebelum ROV masuk air.
- Lepaskan seluruh baling-baling selama pengujian di meja.
- Beri label ESC1 sampai ESC6 pada kabel agar tidak tertukar.
- Air yang masuk ke ESC, motor, atau ESP32 dapat menyebabkan korsleting dan merusak perangkat.
2. Buat jalur daya 24 V dan 12 V
Hubungkan V+ PSU 24 V ke VIN+ buck motor A, VIN+ buck motor B, dan VIN+ buck 5 V. Hubungkan V− PSU ke ketiga VIN−. Atur kedua buck motor ke tepat 12 V memakai multimeter sebelum ESC dipasang. Hubungkan keluaran buck A ke kabel daya ESC1, ESC2, ESC3; hubungkan keluaran buck B ke ESC4, ESC5, ESC6.
- Buck A → ESC1–ESC3 (daya); buck B → ESC4–ESC6 (daya).
- Gunakan kabel daya yang cukup besar dan sekring pada tiap keluaran buck bila tersedia.
- Jangan pernah menyatukan keluaran 12 V dari buck A dan buck B; dua catu yang disatukan dapat saling merusak.
- Jangan sambungkan 24 V langsung ke ESC atau ESP32 karena dapat merusaknya.
3. Berikan daya 5 V pada ESP32 ROV
Atur buck logic ke tepat 5 V terlebih dahulu. Hubungkan VOUT+ buck logic ke pin VIN/5V ESP32 ROV (daya), lalu VOUT− ke GND ESP32 ROV (ground). Sambungkan GND ini juga ke ground sinyal ESC dan kedua pengubah level agar semua sinyal mempunyai patokan yang sama.
- Ukur keluaran buck 5 V sebelum memasang ESP32.
- Jaga kabel sinyal jauh dari kabel motor tiga fasa untuk mengurangi gangguan.
- Jangan hubungkan keluaran buck 5 V ke pin 3V3 ESP32; tegangan itu dapat merusak papan.
4. Sambungkan enam sinyal ESC melalui pengubah level
Pada pengubah level pertama: LV → 3V3 (daya), HV → 5V (daya), GND → GND (ground); LV1 → GPIO25 (sinyal) dan HV1 → PWM ESC1 (sinyal), LV2 → GPIO26 (sinyal) dan HV2 → PWM ESC2 (sinyal), LV3 → GPIO27 (sinyal) dan HV3 → PWM ESC3 (sinyal). Pada pengubah kedua lakukan sama: LV1 → GPIO32 lalu HV1 → PWM ESC4, LV2 → GPIO33 lalu HV2 → PWM ESC5, LV3 → GPIO4 lalu HV3 → PWM ESC6.
- Kabel sinyal ESC biasanya putih/kuning; kabel hitam/cokelatnya harus ke GND bersama.
- Pengubah level kedua mempunyai satu kanal cadangan yang tidak dipakai.
- Pastikan VCC dan GND pengubah level tidak tertukar — sambungan terbalik dapat merusak modul dan ESP32.
5. Hubungkan motor ke masing-masing ESC
Sambungkan tiga kabel motor_1 ke tiga kabel keluaran esc_1, lalu ulangi untuk pasangan motor_2/esc_2 sampai motor_6/esc_6. Bila arah putar motor salah saat nanti diuji, matikan daya lalu tukar sembarang dua dari tiga kabel fasa motor itu.
- Gunakan label motor dan ESC yang sama agar arah serta posisi thruster mudah dilacak.
- Jangan menukar kabel motor ketika sistem menyala; percikan dapat merusak ESC.
6. Buat kabel tether RS-485 sepanjang 15 meter
Pada ESP32 ROV hubungkan MAX3485: VCC → 3V3 (daya), GND → GND (ground), RO → GPIO16 (data masuk), DI → GPIO17 (data keluar), DE dan RE yang disatukan → GPIO21 (arah komunikasi). Hubungkan A MAX3485 ROV ke A MAX3485 permukaan (data), dan B ke B (data) memakai satu pasang kabel terpilin pada tether. Pada sisi permukaan: VCC MAX3485 → 3V3 ESP32 permukaan (daya), GND → GND (ground), DI → GPIO17 (data), RO → GPIO16 (data), dan DE/RE → GPIO21 (arah).
- Pakai satu twisted pair khusus untuk A dan B; beri label yang sama pada kedua ujung tether.
- Jika komunikasi tidak berjalan, matikan daya lalu tukar A dan B di salah satu ujung saja.
- Jangan menyambungkan kabel A/B RS-485 ke 24 V atau 12 V; modul komunikasi akan rusak.
7. Siapkan pengendali permukaan dan uji aman
Nyalakan ESP32 pengendali permukaan dengan USB 5 V, pasangkan stik PS3 melalui Bluetooth, lalu nyalakan sistem ROV. Saat ESP32 ROV menyala, ia mengirim pulsa berhenti selama empat detik untuk mempersiapkan ESC. Uji setiap motor tanpa baling-baling dan naikkan perintah secara perlahan. Bila tether lepas atau perintah berhenti selama setengah detik, firmware ROV menghentikan seluruh motor.
- Mulai dari throttle nol dan pastikan semua ESC berbunyi siap sebelum perintah motor diberikan.
- Untuk tahap awal, batas keluaran firmware adalah sekitar 30% agar sesuai dengan kemampuan PSU dan buck yang ada.
- Jauhkan tangan, kabel longgar, dan benda kecil dari motor saat pengujian; motor dapat berputar mendadak.
Review all connections
1. Connections between "psu_24v" and "ESP32"
2. Connections between "buck_motor_a" and "ESP32"
3. Connections between "buck_motor_b" and "ESP32"
4. Connections between "buck_logic_5v" and "ESP32"
5. Connections between "esc_1" and "ESP32"
6. Connections between "esc_2" and "ESP32"
7. Connections between "esc_3" and "ESP32"
8. Connections between "esc_4" and "ESP32"
9. Connections between "esc_5" and "ESP32"
10. Connections between "esc_6" and "ESP32"
11. Connections between "rs485_rov" and "ESP32"
12. Connections between "level_shifter_1" and "ESP32"
13. Connections between "level_shifter_2" and "ESP32"
14. Connections between "esp32_surface" and "ESP32"
15. Connections between "rs485_surface" and "ESP32"
Deploy the firmware
#include <Arduino.h>
#include <ESP32Servo.h>

// Firmware for the ESP32 inside the ROV.
// It receives: t1,t2,t3,t4,t5,t6\n over RS-485, where each value is 0..1000.


// Forward declarations
void stopAllMotors();
bool applyCommand(char *line);
void readRs485();

constexpr int ESC1_PIN = 25;
constexpr int ESC2_PIN = 26;
constexpr int ESC3_PIN = 27;
constexpr int ESC4_PIN = 32;
constexpr int ESC5_PIN = 33;
constexpr int ESC6_PIN = 4;
constexpr int RS485_RX_PIN = 16;
constexpr int RS485_TX_PIN = 17;
constexpr int RS485_DE_RE_PIN = 21;

constexpr int STOP_US = 1000;
constexpr int MAX_US = 1300;  // Keeps the existing 24 V / 30 A supply within a cautious initial limit.
constexpr uint32_t ARM_TIME_MS = 4000;
constexpr uint32_t COMMAND_TIMEOUT_MS = 500;

Servo esc[6];
const int escPins[6] = {ESC1_PIN, ESC2_PIN, ESC3_PIN, ESC4_PIN, ESC5_PIN, ESC6_PIN};
char commandLine[64];
size_t commandLength = 0;
uint32_t lastCommandMs = 0;

void stopAllMotors() {
  for (int i = 0; i < 6; ++i) {
    esc[i].writeMicroseconds(STOP_US);
  }
}

bool applyCommand(char *line) {
  int values[6];
  char *token = strtok(line, ",");

  for (int i = 0; i < 6; ++i) {
    if (token == nullptr) return false;
    char *end = nullptr;
    const long value = strtol(token, &end, 10);
    if (*end != '\0' || value < 0 || value > 1000) return false;
    values[i] = static_cast<int>(value);
    token = strtok(nullptr, ",");
  }
  if (token != nullptr) return false;

  for (int i = 0; i < 6; ++i) {
    esc[i].writeMicroseconds(map(values[i], 0, 1000, STOP_US, MAX_US));
  }
  lastCommandMs = millis();
  return true;
}

void readRs485() {
  while (Serial2.available() > 0) {
    const char c = static_cast<char>(Serial2.read());
    if (c == '\r') continue;

    if (c == '\n') {
      commandLine[commandLength] = '\0';
      if (commandLength > 0) applyCommand(commandLine);
      commandLength = 0;
    } else if (commandLength < sizeof(commandLine) - 1) {
      commandLine[commandLength++] = c;
    } else {
      commandLength = 0;
    }
  }
}

void setup() {
  pinMode(RS485_DE_RE_PIN, OUTPUT);
  digitalWrite(RS485_DE_RE_PIN, LOW);  // MAX3485 stays in receive mode.
  Serial2.begin(115200, SERIAL_8N1, RS485_RX_PIN, RS485_TX_PIN);

  for (int i = 0; i < 6; ++i) {
    esc[i].setPeriodHertz(50);
    esc[i].attach(escPins[i], 1000, 2000);
  }

  stopAllMotors();
  delay(ARM_TIME_MS);
  lastCommandMs = millis();
}

void loop() {
  readRs485();
  if (millis() - lastCommandMs > COMMAND_TIMEOUT_MS) {
    stopAllMotors();
  }
}
Remix this project
Make it yours in one click
Open a full copy of this project in your own Schematik workspace, diagram, code, parts, and assembly steps included. Swap the sensor, add features, or redesign the whole thing with AI. The author's original stays untouched.